Hüppa sisu juurde
ITS Lab

Õpetamine

Lõputööde teemad bakalaureuse-, magistri- ja doktoriõppe üliõpilastele ning kursused, mida labori liikmed arvutiteaduse instituudis õpetavad. Teema taotlemiseks kirjuta selle juhendajale.

9 kursust

Kursused

6 kursust

Praegused

27 teemat

Lõputööde teemad

12 teemat

Vabad

  • Masinõppel põhinev asendusmudel Tartu sõidukiliikluse OD-maatriksi kalibreerimiseksMagister

    Amnir Hadachi, Artjom Lind · 2026

    Projekt. AI for Smart Automation

    Uurimisküsimus. Kas õpitud asendusmudel suudab lühendada simulatsioonipõhist sõidukiliikluse lähte- ja sihtkohtade maatriksi (OD-maatriksi) kalibreerimist, säilitades hea vastavuse liiklusloendurite mõõtmistega ja usutavad OD-hinnangud?

    Lähenemine. Koostada erinevaid võimalikke sõidukiliikluse OD-maatrikseid ja simuleerida neile vastavad liiklusloendurite näidud. Õpetada mudel, mis ennustab loendurite näite OD-maatriksi põhjal, ning kasutada seda kalibreerimisel korduvate täielike simulatsioonide asemel. Võrrelda tulemust avaldatud SUMO-põhise meetodiga sama teedevõrgu ja loendurite korral.

    Hindamine. Mõõta kalibreerimise koguaega, vastavust õppest kõrvale jäetud loendurite mõõtmistega, teadaoleva sünteetilise OD-maatriksi taastamist ning mõju kogu liikumisviiside jaotusele. Katsetada ka puuduvate loendurinäitude mõju. Eristada olemasoleva mudeli tulemuste jäljendamist täpsusest sõltumatute mõõtmiste suhtes.

    Maht. Käsitleda Tartu sõidukiliiklust. Bussi-, jalgratta- ja jalakäijamoodul jäävad olemasoleva süsteemi osaks.
  • Liiklusprognoosi täpsus ja energiakulu servaseadmelBakalaureus või magister

    Amnir Hadachi, Artjom Lind · 2026

    Projekt. AI for Smart Automation

    Uurimisküsimus. Kui palju energiat saab säästa kompaktse mudeliga, säilitades liiklusmahu prognoosi piisava täpsuse?

    Lähenemine. Prognoosida liiklusloenduri mõõdetud aegrida kindla ajavahemiku võrra ette, näiteks järgmiseks tunniks. Võrrelda lihtsat ajaloolistel väärtustel põhinevat meetodit, kompaktset aegridade mudelit ja suuremat võrdlusmudelit. Katsetada üht mudeli tihendamise võtet, näiteks kvantimist, ning käitada kõiki mudeleid samal seadmel.

    Hindamine. Mõõta prognoosiviga, ühe prognoosi arvutamise aega, maksimaalset mälukasutust ja energiakulu. Esitada täpsuse ning energiakulu vahekord tegelike mõõtmiste põhjal.

    Maht. Kasutada üht liiklusandmestikku, üht seadet ja väikest arvu mudeleid. Magistritöös võib lisada mitme loenduri samaaegse prognoosimise.

  • Arvutuskatsete otsuste kontrollitav tõendiahelBakalaureus

    Artjom Lind · 2026

    Uurimisküsimus. Kas struktureeritud katsekirje aitab teisel uurijal taastada ja kontrollida, miks tulemus vastu võeti?

    Lähenemine. Luua Gitil põhinev kirjevorming, käsurea kontrollija ja staatiline ülevaade, mis seovad vastuvõtukriteeriumid, sõltuvused, konfiguratsioonid, tulemused ja artefaktide kontrollsummad.

    Andmed. Lõpetatud laborikatsed koos algsete logide ja otsustega ning koopiad, millesse on teadlikult lisatud vigu.

    Hindamine. Leitud vigade osakaal, valehäired ning sõltumatute lugejate otsuste taastamise täpsus ja ajakulu võrreldes praeguste märkmetega.

    Piiritletud maht. Üks katsetüüp ja üks repositoorium; ajastajat, agentide juhtimist ega mobiilirakendust ei arendata.

  • Kas destilleeritud keelemudel hindab sõiduriski sama hästi kui suur mudel?Magister

    Helena Sokk, Artjom Lind · 2026

    Uurimisküsimus. Kas väike visuaal-keelemudel (destilleeritud suurest VLM-ist) suudab üksikute videokaadrite põhjal ennustada ja kirjeldada ohtlikke liiklusolukordi piisavalt täpselt, et töötada reaalajas sõidukite riistvaral?

    Lähenemine. Kasutada suurt VLM-i (nt GPT-4V klassi või avatud mudelit nagu LLaVA) eelnevalt, mitte reaalajas, et luua struktureeritud riskikirjeldusi ja ohuhinnanguid sõidukaadritele, keskendudes jalakäijate ülekäigu interaktsioonidele. Destilleerida need väljundid kompaktsesse õpilasmudelisse (ainult tekstipõhine või kerge visuaal-keelemudel), võrreldes destillatsioonistrateegiaid: kõvad sildid (riskiklass), pehmed skoorid ja loomuliku keele põhjendused.

    Andmed. Jalakäijate ülekäigu videoandmestikud (JAAD, PIE, nuScenes) õpetajamudeli genereeritud annotatsioonidega; väike inimkontrollitud alamhulk võrdlusaluseks.

    Hindamine. Kooskõla inimeste ja õpetajamudeli riskihinnangutega, riskiskooride kalibreeritus, järelduse latentsus ja mälukasutus servariistvaral, ning genereeritud olukordade kirjelduste kvaliteet.

  • Kas õpetajamudeli väljundite kokkusurumine muudab destilleerimise tulemusi?Bakalaureus

    Artjom Lind · 2026

    Uurimisküsimus. Kas ainult õpetajamudeli k tõenäolisima tokeni salvestamine muudab järeldust selle kohta, milline õpilasmudeli arhitektuur toimib paremini?

    Lähenemine. Võrrelda väärtusi k = 4, 8, 16 ja ülejäänud tõenäosusmassi käsitlemise viise. Treenida kahte väikest õpilasmudelit võrreldavates tingimustes.

    Andmed. Olemasolevate top-16 õpetajaväljundite kasutamiseks lubatud alamhulk ning väike hindamisvalim, mille jaoks arvutatakse õpetajamudeli täielikum väljundjaotus.

    Hindamine. Testandmete kadu, kalibreeritus, arhitektuuride järjestuse püsivus eri juhuseemnete korral ning salvestus- ja treeningkulu.

    Piiritletud maht. Kaks arhitektuuri, üks andmete alamhulk, kolm k väärtust ja kindel treeningueelarve.

  • Kas ilmastiku- ja valgusolukorrad paljastavad, millal ainult kaamerale tuginev tuvastaja ebaõnnestub?Bakalaureus

    Helena Sokk, Artjom Lind · 2026

    Uurimisküsimus. Kas pildi statistika (heledus, kontrast, hägusus, vihmatriipude tihedus) ennustab, millistes stseenides objektituvastaja ebaõnnestub — enne kasutuselevõttu?

    Lähenemine. Võtta eeltreenitud tuvastaja ja käitada seda sõidukaadritel, rühmitatuna tingimuste järgi (päev/öö, vihm/udu/selge). Arvutada igale kaadrile lihtsad pildi kvaliteedi proksid, seejärel testida, kui hästi need ennustavad kaadripõhiseid tuvastusvigu, ja kas väike usalduse korrigeerimise mudel saab märgistada ebausaldusväärseid ennustusi.

    Andmed. BDD100K või ACDC (ebasoodsad tingimused), mis sisaldavad ilmastiku/tingimuste silte.

    Hindamine. Korrelatsioon pildistatistika ja tuvastusvigade vahel, ebaõnnestumiste ennustusmudeli kalibreeritus, ja kui sageli märge tabab kõige ohtlikumaid eksimusi (jalakäijad, jalgratturid).

  • Olemasolevate map-matching lahenduste hindamine jalgratturite trajektooride sobitamiseksMagister

    Helen Tera · 2026

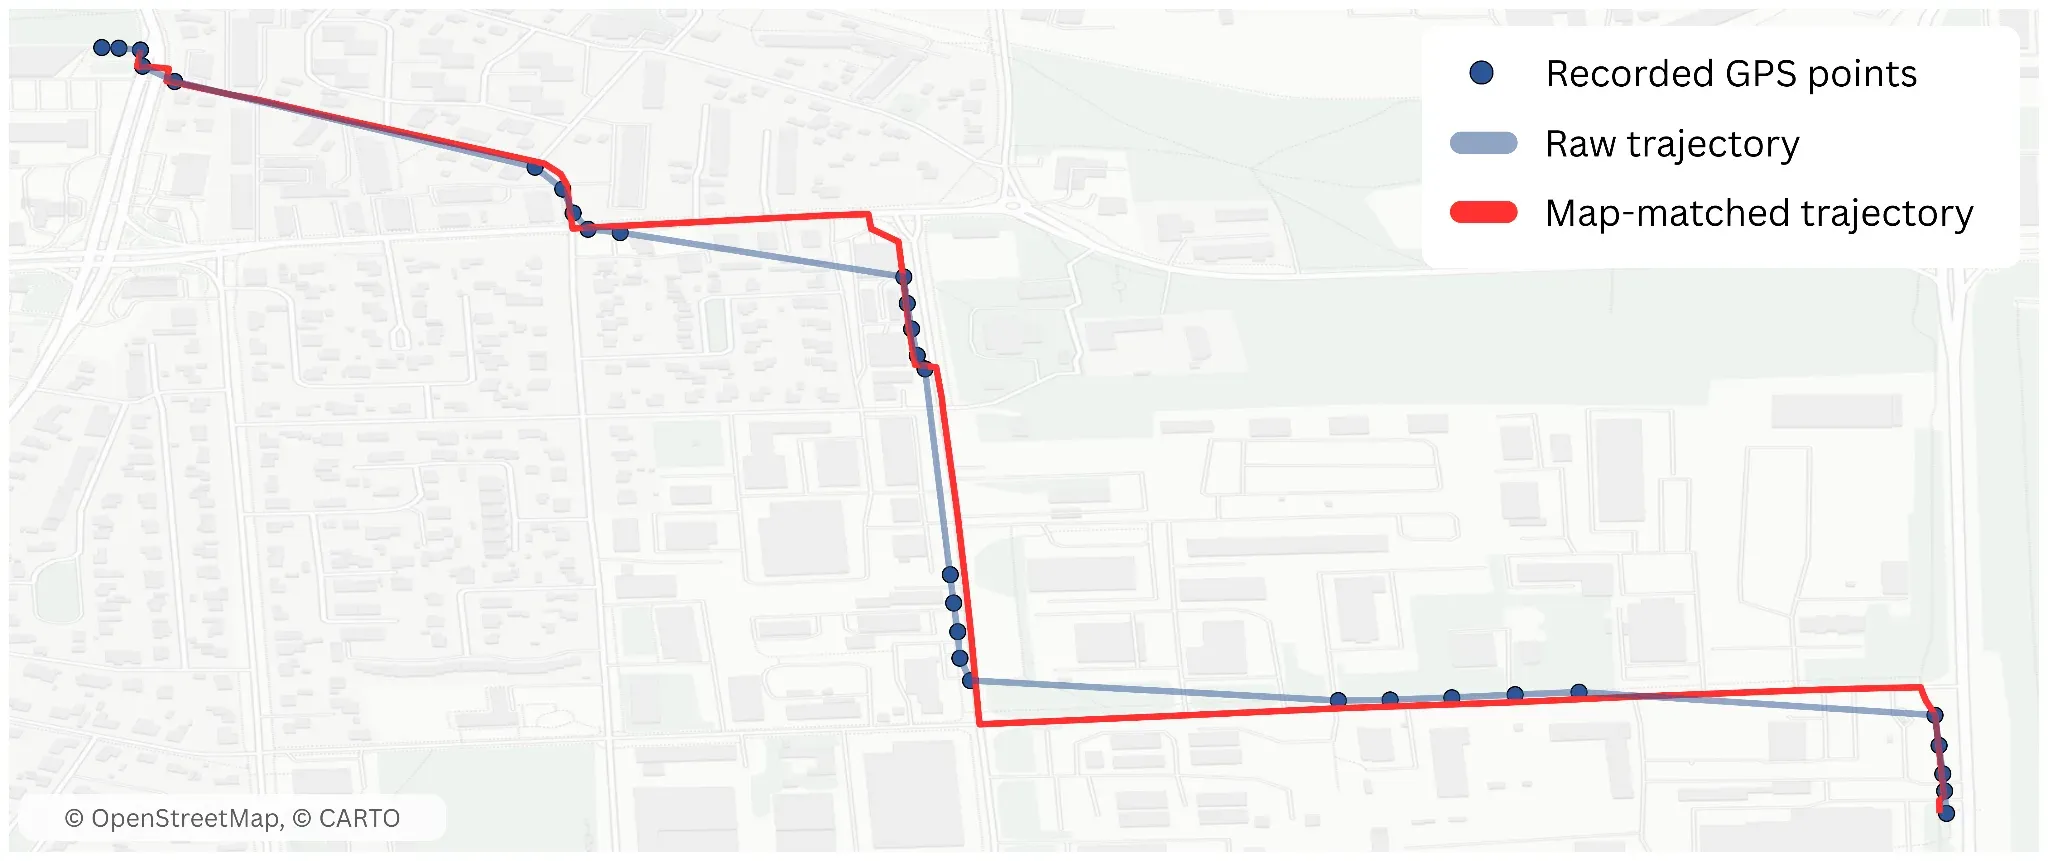
    Taust. Map-matching ehk GPS-punktide sobitamine digitaalsele teedevõrgustikule on keerukas ülesanne. Kuna jalgratturid võivad sõita igat tüüpi teedel ning kasutada erisuguseid otseteid, on rattatrajektooride kaardile viimine eriti suur väljakutse.

    Rattasõit Tartus: salvestatud GPS-punktid, algne trajektoor ja teedevõrgule sobitatud trajektoor

    Uurimisküsimused. Milline olemasolevatest map-matching teekidest sobib kõige paremini rattatrajektooride sobitamiseks? Kuidas saame hinnata saadud tulemuste tõelevastavust?

    Lähenemine. Võrdle 2–5 olemasolevat map-matching tööriista. Leia, paku välja ja arvuta erinevaid näitajaid hindamaks saadud tulemuste kvaliteeti.

    Andmed. Tartu rattaringluse sõitude trajektoorid.

    Hindamine. Sobitamata trajektooride arv, erinevused trajektooride pikkustes jne.

    Piiritletud maht. Vähemalt kahe map-matching teegi võrdlus kasutades sobilikke kvantitatiivseid mõõdikuid.

  • Igapäevaste liikumisrutiinide tõlgendatav tuvastamine trajektoorijadadestBakalaureus või magister

    Li Tetsmann, Amnir Hadachi · 2026

    Projekt. SMobility4ALL

    Uurimisküsimus. Kas jadade õpitud esitused (learned sequence representations) tuvastavad stabiilseid ja arusaadavaid rutiinitüüpe paremini kui tavapärased liikuvusnäitajad?

    Lähenemine. Võrrelda klasterdamist kokkuvõtlike tunnuste, jadade sarnasuse ja õpitud vektoresituste (embeddings) põhjal.

    Andmed. Mitme nädala tegevusjadad; küsitlusandmeid saab kasutada tulemuste kontrollimiseks.

    Hindamine. Klastrite stabiilsus eri nädalatel ja korduvvalimisel (resampling), tüüpilised päevamustrid ning kooskõla küsitluses kirjeldatud päevakavadega.

    Piiritletud maht. Klasterdada inimpäevad (person-days) ja kirjeldada, kuidas inimese rutiinide koosseis ajas muutub.

  • Puuduvate andmete määramatuse mõju liikuvusnäitajateleBakalaureus või magister

    Li Tetsmann, Amnir Hadachi · 2026

    Projekt. SMobility4ALL

    Uurimisküsimus. Kui palju moonutavad puuduvad GPS-andmed hinnangulist läbitud vahemaad, liikumisviiside osakaale ja rutiinide regulaarsust?

    Lähenemine. Võrrelda kolme viisi puuduvate andmetega toimetulekuks: jätta lüngad täitmata, täita need lihtsa interpoleerimisega või kasutada tõenäosuslikku mudelit, mis pakub lünkade täitmiseks mitu võimalikku varianti.

    Andmed. Peaaegu täielikud perioodid, kus osa andmeid peidetakse katse jaoks (controlled masking), ning päriselt puudulikud andmed.

    Hindamine. Taastamise täpsus, usaldusvahemike katvus (interval coverage) ja liikuvusnäitajate nihe (bias) lühikeste lünkade ja pikkade katkestuste korral.

    Piiritletud maht. Üks esitustasand (representation level, nt peatused ja teekonnad) ning kaks-kolm liikuvusnäitajat.

  • Usaldusväärne andmete ühendamine Tartu jalgrattaliikluse osakaalu hindamiseksBakalaureus

    Amnir Hadachi, Artjom Lind · 2026

    Projekt. AI for Smart Automation

    Uurimisküsimus. Kuidas mõjutavad puuduvad või vastuolulised jalgratta- ja jalakäijaloendurite näidud Tartu hinnangulist jalgrattaliikluse osakaalu ning milline lihtne asendusmeetod vähendab viga kõige paremini?

    Lähenemine. Taastada olemasoleva jalgrattamooduli arvutus, mis ühendab rattaringluse sõiduandmeid ja sildadel asuvate loendurite näite. Tekitada täielike mõõtmistega perioodidesse kontrollitud katkestusi. Võrrelda senist puuduvate andmete käsitlust lihtsate alternatiividega, näiteks sama nädalapäeva ja kellaaja varasemate näitude või teiste loendurite põhjal tehtud hinnangutega.

    Hindamine. Mõõta kõrvale jäetud loendurite näitude taastamise viga ning mõju hinnangulisele jalgrattasõitude arvule, linnaosadevahelistele liikumisvoogudele ja jalgratta osakaalule. Eristada võrdlus täielike andmetega süsteemitulemusega võrdlusest sõltumatute loendusandmetega, kui viimased on olemas.

    Maht. Piirduda ühe liikumisviisi ja selle praeguste andmeallikatega. Töö tulemuseks on katsetatud asendusmeetod ning ülevaade sellest, milliste loendurite puudumine mõjutab hinnangut kõige rohkem.

  • Transformerid ja olekuruumimudelid (state-space models) igapäevaste liikumismustrite õppimiselBakalaureus või magister

    Li Tetsmann, Jose Luis Medina Cartuche · 2026

    Uurimisküsimus. Millise ajaloo pikkuse ja milliste andmete korral prognoosivad transformerid või Mamba-tüüpi mudelid igapäevaseid liikumisrutiine paremini?

    Lähenemine. Esitada liikumine külastatud kohtade, saabumisaegade ja viibimisaegade jadana. Võrrelda transformerit ja olekuruumimudelit Markovi mudeli, nädalaajapõhise mudeli (time-of-week) ja GRU-ga.

    Andmed. Iga osaleja mitme nädala korduvad vaatlused.

    Hindamine. Järgmise koha prognoos, saabumisaja viga, tulemused tavalistel ja ebatavalistel päevadel, treenimisaeg ning mälukasutus.

    Piiritletud maht. Prognoosida järgmist kohta ja saabumisaega; testida mõnda erinevat ajaloo pikkust.

  • Teekonnaahelate (trip chains) piirangud ja autosõitude asendamise potentsiaali ülehindamineBakalaureus või magister

    Li Tetsmann, Amnir Hadachi · 2026

    Projekt. SMobility4ALL

    Uurimisküsimus. Kas autosõitude asendamise võimalust hinnatakse üle, kui iga sõitu vaadeldakse eraldi, ja kui palju?

    Näide: kodu → kool → töö → pood → kodu. Iga üksiku sõidu jaoks võib leiduda sobiv alternatiiv (nt buss või jalgratas). Samas ei pruugi need alternatiivid kokku moodustada päeva, mis tegelikult toimib.

    Lähenemine. Koostada inimeste terve päeva sõidud ühtseks ahelaks. Seejärel võrrelda kahte hindamisviisi: iga sõitu eraldi ja kogu päeva korraga, arvestades päeva piiranguid (constraint-based model).

    Andmed. Teekondade järjekord, tegevuste ajad, alternatiivsed marsruudid ning teave laste saatmise, asjade kandmise või auto kättesaadavuse kohta.

    Hindamine. Erinevus asendatavate teekondade arvus ja autoga läbitud vahemaas, piirangute rikkumised ning tulemuste tundlikkus tegevusaegade paindlikkuse suhtes.

    Piiritletud maht. Üks alternatiivne liikumisviis ja väike, selgelt määratletud piirangute hulk.

Võetud

Praegu ei ole ükski teema võetud.

15 teemat

Lõpetatud

Näita
  • Hybrid Graph Neural Network and Agent-Based Modeling for Urban Traffic Flow Estimation Using Intersection Camera CountsMagister

    Amnir Hadachi · 2025

    Accurate estimation of traffic flows is fundamental for intelligent transportation systems, urban mobility management, and sustainable planning. Traditionally, such estimations rely on extensive sensor infrastructures, including inductive loops, GPS trajectories, or mobile phone data. However, in many cities – particularly small and medium-sized ones – camera counts at intersections remain the most available and cost-effective data source. These counts provide only partial and noisy observations of the underlying traffic dynamics, making the problem of network-wide flow estimation challenging. Recent advances in Graph Neural Networks (GNNs) offer powerful tools for modeling spatiotemporal processes on road networks, learning flow patterns directly from graph-structured data. At the same time, agent-based models (ABMs), though computationally demanding, provide interpretable simulations that capture the microscopic decision-making of vehicles and drivers, such as route choice and turning movements. This project proposes a hybrid approach that integrates GNN learning with ABM insights to leverage the strengths of both paradigms.

  • Real-Time Temporal Dynamics Modeling with Large Language Models for Predicting Dangerous Situations in Urban Road ScenesMagister

    Amnir Hadachi · 2025

    Autonomous vehicles (AVs) rely heavily on perception systems to ensure safe navigation in complex urban environments. While recent advances in multimodal large language models (MLLMs) have demonstrated strong capabilities in scene understanding, reasoning, and providing natural-language explanations, their application to real-time prediction of dangerous or risk-critical situations remains underexplored. Most existing approaches either (i) analyze static frames or short clips offline, (ii) generate risky scenarios for testing, or (iii) provide risk recognition without strict latency guarantees. However, urban driving demands continuous, low-latency anticipation of hazards – such as a pedestrian suddenly entering the road or a vehicle running a red light – where milliseconds of delay may determine safety outcomes. This thesis aims to close this gap by integrating temporal dynamics modeling into multimodal LLM frameworks, enabling predictive risk recognition in real time.

  • Spiking Neural Network Vs. Transformers in Object Detection in Urban Scenes: A Race for Energy EfficiencyMagister

    Amnir Hadachi, Jose Luis Medina Cartuche · 2025

    Object detection in city environments is critical for applications such as autonomous driving, intelligent surveillance, and urban planning. As the complexity and scale of these applications grow, so does the demand for computational resources, leading to increased energy consumption. Traditional Transformer-based models, while powerful, are often energy-intensive. On the other hand, Spiking Neural Networks (SNNs), inspired by biological neural processes, promise significant energy savings due to their event-driven nature. This project explores the potential of SNNs as a more energy-efficient alternative to Transformers. The aim is to analyze the comparative performance of Spiking Neural Networks (SNNs) and Transformer-based architectures in object detection within urban scenes. The energy efficiency analysis focuses on determining which neural network paradigm offers superior performance from both (accuracy and liability) while minimizing power consumption. By leveraging neuromorphic hardware and optimizing Transformer models, the research seeks to contribute to developing sustainable and efficient AI systems for real-time urban environment analysis.

  • Station-level demand forecasting for Tartu Smart Bike using machine learningBakalaureus

    Amnir Hadachi, Helen Tera · 2025

    Accurate forecasting allows operators to strategically reposition bikes, ensuring availability where and when it’s most needed. This directly contributes to a better user experience by reducing the frustration of finding empty docks or unavailable bikes. Furthermore, effective demand prediction is crucial for the equitable and sustainable expansion of bike-sharing systems, helping to mitigate urban congestion and promoting environmentally friendly transportation. What You’ll Build? Delve into the world of mobility modelling and machine learning to decide which is the best model for this task. Implement and validate a machine learning model to forecast demand in existing bikeshare stations using historic data and other information, such as weather and time of day.

  • Street-Level Proof-of-Location: Turning E-Scooters into Mobile Witnesses in an Urban MeshMagister

    Amnir Hadachi, Eduardo Ribas Brito, Ulrich Norbisrath · 2025

    Location data is the backbone of today’s shared mobility services—but GPS alone is vulnerable to spoofing, tampering, and errors. How can we guarantee that an e-scooter was really at a parking bay, at the time a ride started or ended? This project transforms everyday e-scooters into mobile witnesses in a secure urban mesh. Using Raspberry Pi pods, UWB ranging, and BLE Direction Finding, scooters and curbside anchors will generate cryptographically verifiable proofs of location (PoL)—without touching scooter firmware. What You’ll Build? Rugged Raspberry Pi–powered PoL pods mounted on scooters, anchor stations with GNSS time sync and multi-antenna BLE/UWB arrays, a PoL protocol implementation with quorum attestations and transparency logging, and a live field pilot: ride start/end proofs, parking compliance, and anti-theft tracking. This is a hands-on thesis project: you will design hardware, implement secure protocols, and test your system on the streets. Perfect for those passionate about IoT security, smart mobility, and applied cryptography.

  • Enhanced sequence modeling using Mamba for Multi-Object TrackingMagister

    Amnir Hadachi, Shan Wu · 2024

    Multi-object tracking (MOT) is a fundamental task in the field of computer vision that involves tracking multiple objects across video frames. It extends beyond simple object detection by maintaining consistent identities for each object throughout a sequence, despite challenges such as occlusion, abrupt movements, and changes in appearance. This capability is crucial for applications requiring detailed analysis of object interactions and movements over time. On the other hand, Mamba is a cutting-edge deep learning architecture designed for efficient sequence modeling, particularly addressing the limitations of traditional Transformer models in handling long sequences. This project aims to revolutionize multi-object tracking (MOT) by integrating the Mamba architecture as a long-sequence memory model. The goal is to enhance the ability of MOT systems to handle complex motion patterns and occlusions, which are common challenges in dynamic environments such as video surveillance and autonomous vehicles.

  • Estimating Energy Consumption of a Deep Learning ArchitectureMagister

    Amnir Hadachi · 2024

    Deep neural networks (DNNs) have succeeded remarkably in various AI applications, including computer vision, speech recognition, and machine translation. However, their high computational demands result in significant energy consumption, which raises operating costs for data centers and limits their deployment on mobile devices with constrained energy budgets. As local processing on mobile devices gains popularity due to privacy, security, and latency concerns, designing energy-efficient DNNs becomes essential for advancing mobile AI applications. Hence, in this thesis, we will focus on designing a tool or technique for measuring the energy consumption of the DL model.

  • Interactive Web Dashboard for Tartu Smart Bike Data Visualization and AnalysisBakalaureus või magister

    Helen Tera · 2024

    Tartu Smart Bike (Tartu rattaringlus) is a bike-sharing system in Tartu, providing residents with an affordable and environmentally friendly travel option. Over its five years of operation, it has accumulated a significant amount of data, including trip-level and detailed GPS data. This data can aid researchers and policymakers in designing more bikeable cities. While parts of this data have been utilized in various research projects, there is a lack of a comprehensive tool that would offer an overview of the data spanning the entire period of the system’s operation. The aim of this thesis is to create a web-based dashboard to visualize and explore Tartu Smart Bike data. The dashboard should enable users to examine bike-sharing usage from both spatial and temporal perspectives and compare different time periods. Depending on the scope, a more in-depth analysis of GPS trajectories could be included. The outcome of this work should be a web application that facilitates user-friendly exploration of the Tartu Smart Bike system.

  • Decision-Making for Mixed Traffic: Ramp-MergingMagister

    Mozhgan Pourmoradnasseri · 2021

    Simulation and optimization of control strategies for ramp merging management.

  • Development of A Driving Cycle for Urban Buses in TartuMagister

    Amnir Hadachi · 2021

    In order to evaluate the performance and feasibility of a new powertrain, driving cycles has been widely applied to represent real driving conditions. Since the driving behavior varies with the local conditions, typical driving cycles are needed considering local conditions, such as weather, terrain, and traffic status. Based on the GPS data, a typical driving cycle for buses in Tartu will be developed. This thesis topic is in collaboration with ITS Lab, Tartu City and OsloMet.

  • Feasibility Analysis and Optimal Charging Infrastructure Placement Strategy for City Bus System ElectrificationMagister

    Amnir Hadachi · 2021

    Based on the GPS data of buses, the energy needed of each bus route under different weather can be derived. Therefore, the feasibility of different electric bus technologies should be analyzed. Considering the bus schedule and route-level energy consumption, optimal charging infrastructure placement and charging strategies should be developed considering battery life and lifecycle cost. This thesis topic is in collaboration with ITS Lab, Tartu City and OsloMet.

  • Has COVID-19 Changed Bike Usage Patterns of Tartu City Bikes?Bakalaureus

    Mozhgan Pourmoradnasseri · 2021

  • Modal SplitMagister

    Kaveh Khoshkhah · 2021

    Discovering the share of different means of transport is an important component for developing sustainable transport system. In this thesis, the initial modal split model will be created using some stochastic data. Then, using online data (such as traffic count), the model will be calibrated on short time intervals. This thesis topic is in collaboration with ITS Lab and Tartu City.

  • State-Full Masking of Dynamic Objects for Visual Simultaneous Localization and MappingMagister

    Artjom Lind · 2021

    Advancing in the direction of reducing the time complexity of masking the moving objects Visual SLAM input. It was proven in previous research MaskRCNN is accurate but can hardly achieve 10FPS. Objective is to employ state estimation techniques to track the moving objects and update the masking information faster then actual detection rate.

  • SUMO Simulator: Add Support for Concurrent ExecutionMagister

    Artjom Lind, Amnir Hadachi · 2021

    Simulator of Urban Mobility (SUMO) is an open source, highly portable, microscopic and continuous multi-modal traffic simulation package designed to handle large networks. Current implementation performs all the road network related routines (simulation, calibration etc.) using single thread hence under-utilizing the multi-core CPU. The objective is to achieve better CPU utilization by allowing multiple concurrent threads within one simulation.

2 projekti

Haridusprojektid